Análisis de Experto
Experto verificado
Análisis general del producto
Tras varias temporadas trabajando con plataformas multirotor de tamaño medio para tareas de inspección de infraestructuras y fotogrametría, he acabado valorando los módulos de alimentación como un componente crítico que, curiosamente, suele recibir poca atención. Este módulo de alimentación con conectores XT90 de CACAZI lo he empleado en distintos montajes con controladores Pixhawk, y creo que cumple de forma razonablemente sólida la doble función que se le exige a este tipo de hardware: alimentar el controlador de vuelo con una tensión estabilizada y, al mismo tiempo, ofrecer telemetría eléctrica fiable.
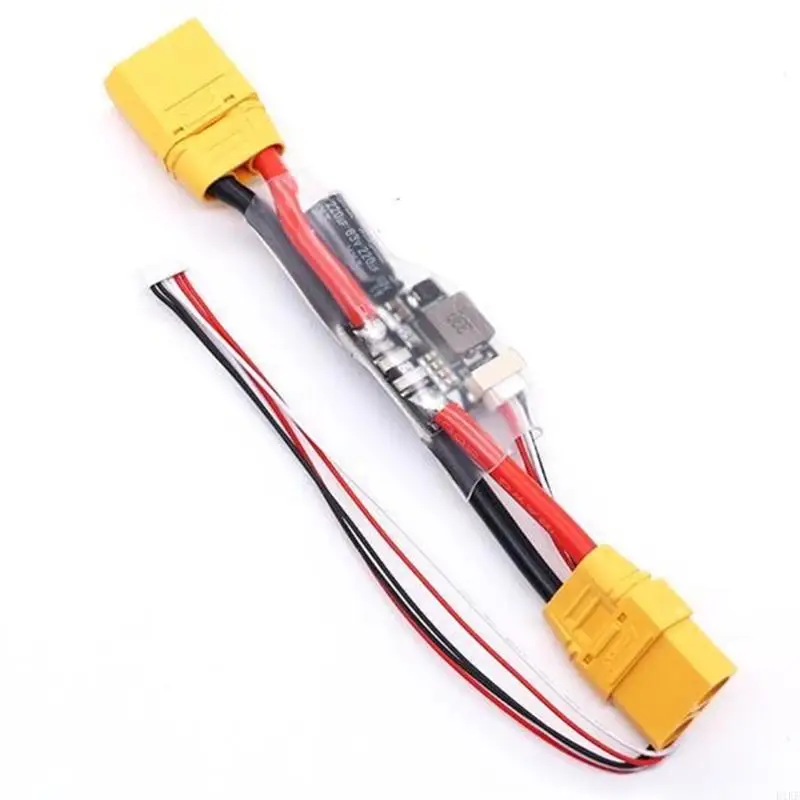
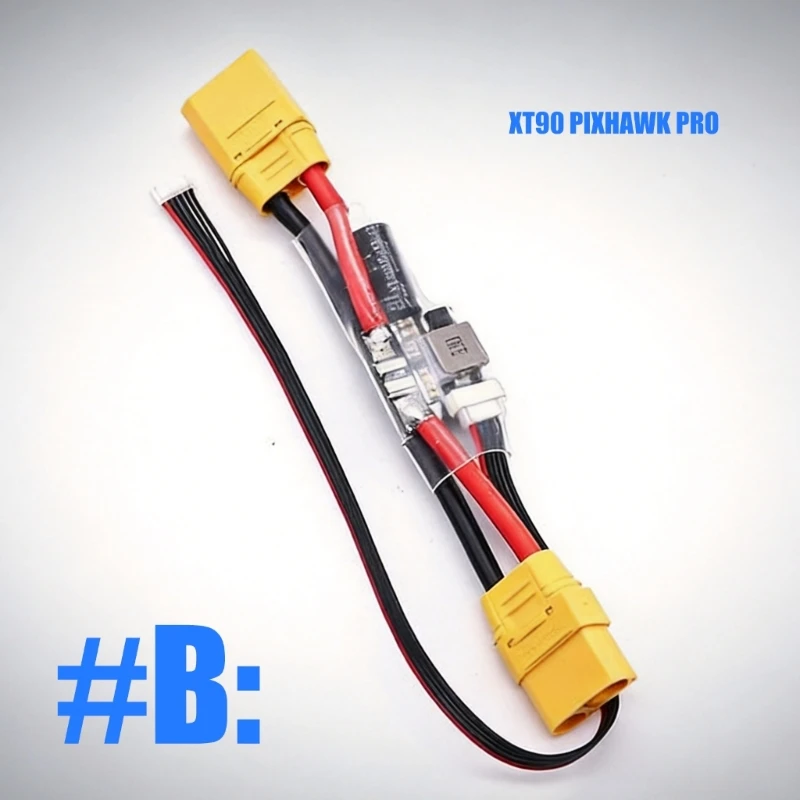
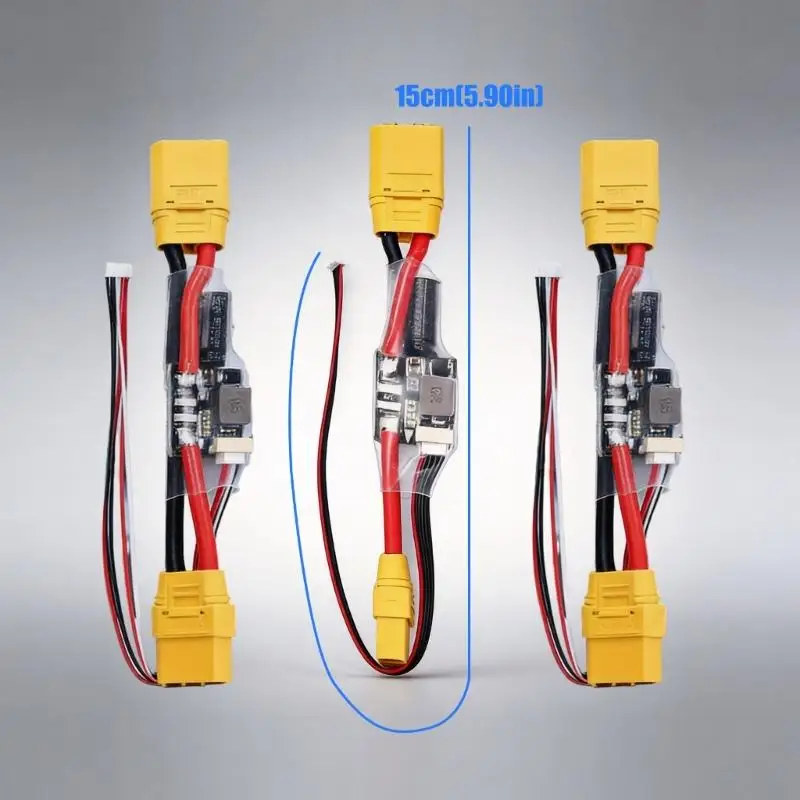
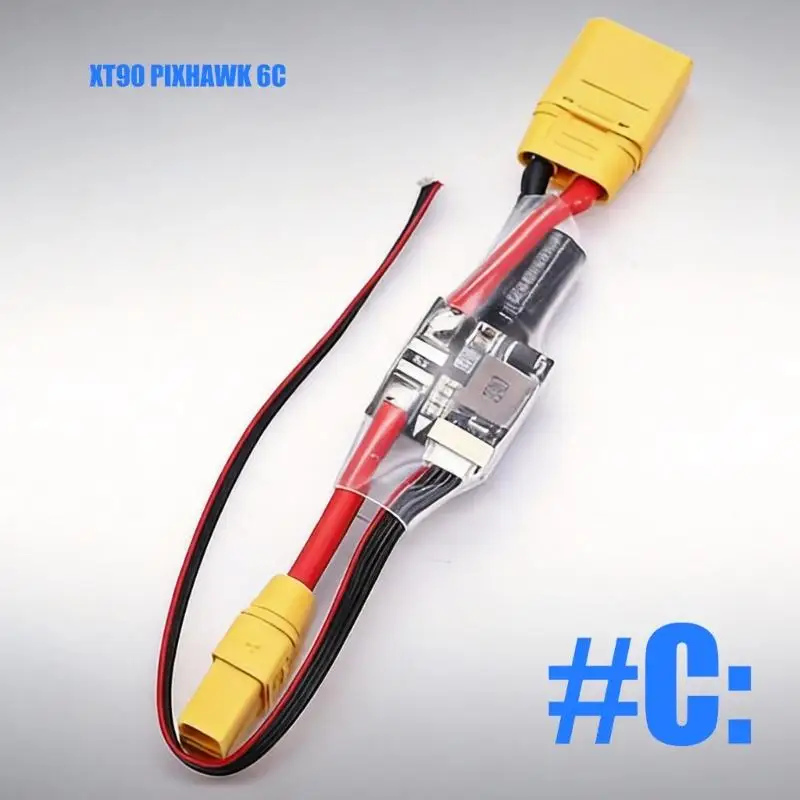
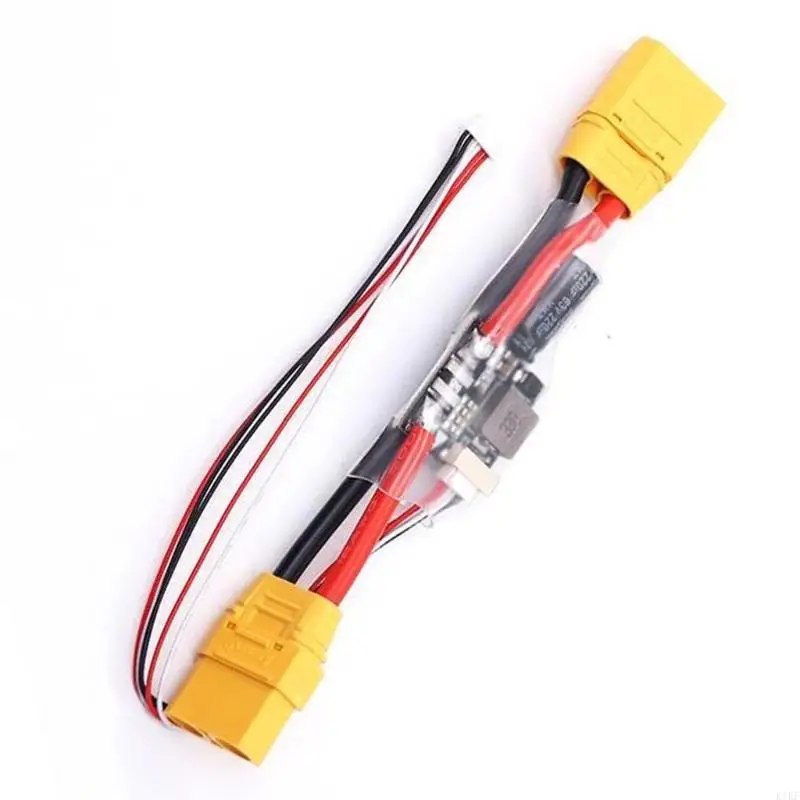
Lo primero que destaca al tenerlo en la mano es que se trata de un conjunto preensamblado: conectores XT90 ya instalados, condensador incluido y la placa cubierta por un termorretráctil transparente. Esto simplifica mucho la integración en células de potencia donde cada milímetro de cableado y cada soldadura de más son un punto potencial de fallo. En mi caso, montarlo entre la batería principal y el bus del controlador llevó apenas unos minutos, algo que agradecen especialmente quienes operan en campo y necesitan sustituir componentes con rapidez.
Calidad de materiales y construcción
La construcción sigue el esquema clásico de los módulos PM (Power Module) orientados a UAV: una placa compacta con electrónica de regulación, un shunt de medida de corriente y protección mediante aislamiento de PVC y tubo termorretráctil. El acabado general es correcto, sin rebabas evidentes ni soldaduras descuidadas en los conectores XT90, que es donde más sufren estos dispositivos al soportar corrientes elevadas y ciclos repetidos de conexión y desconexión.
El termorretráctil transparente es un detalle que valoro positivamente: permite verificar de un vistazo el estado de los componentes y detectar posibles decoloraciones por sobrecalentamiento tras un vuelo exigente. Los conectores XT90, por su parte, ofrecen una sección generosa y un encaje firme, lo que resulta apropiado para el rango de trabajo declarado.
Ahora bien, conviene no confundirse con las cifras. La capacidad de medición llega hasta 120 A, pero la corriente continua admisible es de 60 A, con picos de 100 A únicamente en periodos inferiores a 60 segundos. He comprobado que este matiz se pasa por alto con frecuencia, y es justo el tipo de error que acaba con un shunt recalentado a mitad de una jornada. En plataformas de 6S a 8S con consumos moderados, el margen es holgado; en quadmotores grandes de 10S o 12S con hélices agresivas, hay que calcular con cuidado el consumo sostenido antes de decidir el emplazamiento del módulo.
Funcionalidad y rendimiento en campo
He usado este módulo en tres escenarios bien distintos. El primero, en una plataforma de inspección con Pixhawk 2.4.8 volando sobre terreno agrícola en pleno verano, con temperaturas ambientales superiores a 35 °C. El segundo, en un montaje con Pixhawk 6C durante rutas de montaña con humedad alta y calima. El tercero, como repuesto rápido en un taller tras un fallo de un módulo anterior.
En todos los casos, la salida de 5,2 V/3 A mantuvo el controlador alimentado con estabilidad, sin reinicios ni cortes perceptibles incluso con maniobras de consumo variable (ascensos rápidos, hover prolongado, vuelo con viento racheado). El condensador incluido ayuda a absorber los transitorios, algo especialmente valioso en configuraciones donde el BEC externo y los ESC comparten origen de alimentación.
La línea analógica de tensión y corriente se comportó de manera consistente con las lecturas de un amperímetro de banco que empleo para contrastar telemetría. Las cifras registradas en Mission Planner/compatible resultaron coherentes, sin desviaciones alarmantes tras la calibración inicial del divisor de tensión y del parámetro de amperios por voltio. Para un piloto que gestiona autonomía en misiones largas, disponer de estos datos con fiabilidad razonable marca la diferencia entre planificar con criterio o ir a ojo.
Los 15 cm aproximados de longitud son suficientes para montajes compactos, aunque en cuadros amplios conviene pensar el recorrido del cableado antes de cortar bridas o fijar la placa. Puede haber un pequeño margen de error dimensional, así que no conviene ajustar el diseño al milímetro.
Puntos fuertes y aspectos mejorables
Entre lo positivo:
Montaje preensamblado y modular: reduce puntos de fallo humano y acelera sustituciones en campo.
Rango de entrada amplio (2S–12S): cubre desde plataformas ligeras hasta las de mayor porte.
Telemetría analógica funcional: lecturas coherentes de batería y corriente tras calibración.
Conectores XT90: robustez adecuada para el rango de corriente indicado.
Compatibilidad explícita con varias variantes de Pixhawk: agiliza la elección correcta.
Como aspectos mejorables:
Disipación: en vuelos largos con temperatura ambiental alta, el termorretráctil limita la evacuación de calor del shunt. Recomiendo ubicar el módulo en zona ventilada del frame.
Pico de 100 A solo por debajo de 60 segundos: no sirve como carga continua; hay que dimensionar la plataforma con el límite de 60 A por delante.
Salida única de 5,2 V/3 A orientada al controlador: si necesitas alimentar periféricos adicionales (LED, Raspberry u ordenador de misión ligero), deberás plantearte un rail secundario.
Termorretráctil de un solo uso: cualquier verificación interna profunda implica sacrificar la fundición original.
Consejos prácticos
Inspecciona conectores y aislamiento antes de cada sesión intensiva, asegura los cables con velcro o bridas dejando algo de holgura para absorber vibraciones, y recalibra periódicamente los parámetros de tensión y corriente comparando con una carga de banco. Evita soldar directamente sobre la placa sin comprobar primero la configuración completa del UAV.
Veredicto del experto
Es un módulo de alimentación honesto y funcional para quien opera con controladores Pixhawk 2.4.8, Pixhawk Pro o 6C y necesita alimentación estable más telemetría eléctrica sin complicarse con montajes a medida. Cumple su cometido con fiabilidad dentro de sus límites, y esos límites están bien definidos. Si tu plataforma consume por debajo de 50–55 A de forma sostenida y sabes dimensionar correctamente, es una solución pragmática y fácilmente reemplazable; si trabajas al filo de los 60 A continuos, buscaría una alternativa de mayor calibre para ese caso concreto.